
Tutoriel
Prompts vidéo à première image pour Seedance 2.0 Ext : ancrage et interpolation
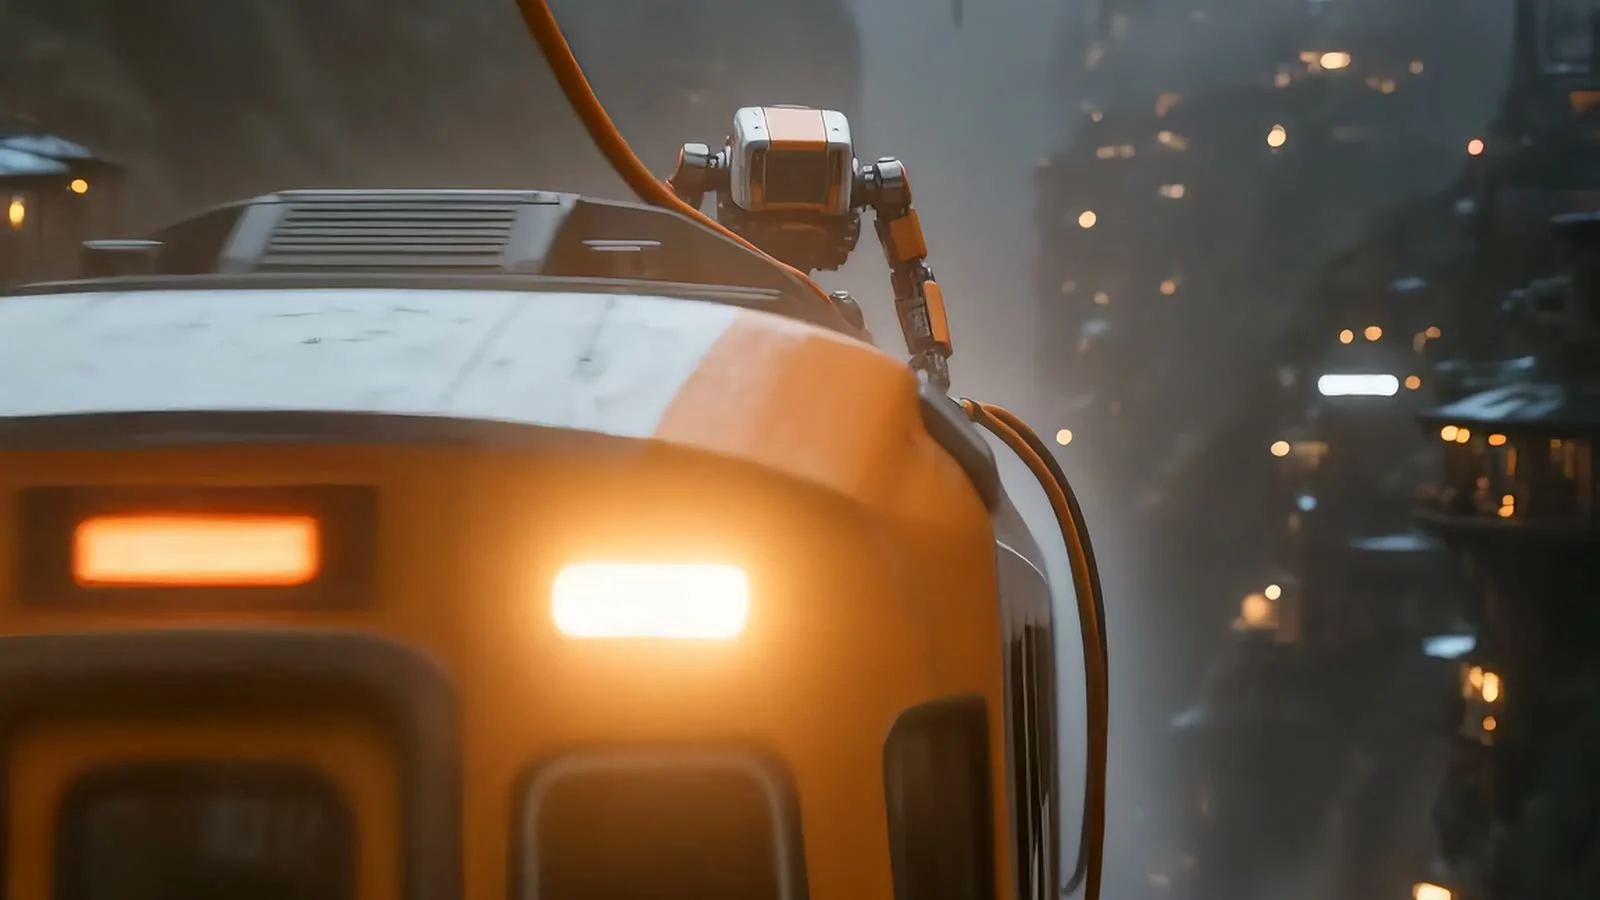
La plupart des gens qui rédigent un prompt pour un plan narratif continu rencontrent le même échec : la première image correspond à l'attendu, mais à la 8e seconde le modèle a déjà dérivé — les proportions du robot ont changé, la couleur de la brume a changé, le mouvement de caméra n'arrive pas là où le récit l'exige. Seedance 2.0 Ext résout ce problème avec deux stratégies d'ancrage différentes, et choisir la mauvaise stratégie pour votre cas d'usage, c'est la différence entre un plan propre de 12 secondes et trois régénérations gaspillées.
Les deux techniques ci-dessous proviennent du même univers narratif — une ville de montagne détrempée par la pluie, un monorail orange et blanc, et un petit robot de maintenance en train de réparer un connecteur de toit endommagé — et s'exécutent sur exactement le même modèle seedance-2.0@ext. La seule chose qui change est les images que vous ancrez.
La même histoire, deux stratégies de prompt différentes
L'ancrage sur la première image donne au modèle un point de départ fixe (une image de référence) et le laisse improviser tout le reste — mouvement de caméra, rythme, et l'endroit où la caméra finit par s'arrêter. L'interpolation première/dernière image lui donne deux points fixes, un début et une fin, et le modèle remplit une trajectoire continue entre les deux. Les prompts, le design sonore et la continuité du sujet dans les deux extraits ci-dessous sont presque identiques ; seul le mécanisme de contrôle diffère.
Technique 1 : ancrage strict sur la première image
Cet extrait n'ancre que l'image d'ouverture, puis laisse la caméra accomplir librement un travelling continu ininterrompu — de la hauteur des rails à la hauteur du toit, puis un recul qui révèle toute la ville.
Utilisez l'image fournie comme première image exacte et comme point d'ancrage visuel strict : conservez le même robot de maintenance orange et blanc d'origine, la même ville de montagne sous la pluie, la même géométrie de monorail, les matériaux de rails mouillés, la lumière ambrée du train et la brume bleue. Court métrage d'action cinématographique vertical de 12 secondes, un seul travelling continu ininterrompu, sans coupe. 0-3 s : commencez sur la première image exacte fournie ; la caméra est à quelques centimètres au-dessus des rails détrempés, puis accélère vers l'avant et légèrement vers le haut en direction du toit. Les flaques ondulent sous les vibrations des rails, la pluie frappe naturellement l'objectif. 3-7 s : suivez le long du toit du monorail en mouvement ; le petit robot de maintenance tient bon face au vent et tire le lourd câble haute tension orange décroché vers le connecteur de toit endommagé. Montrez le poids réel du câble, la tension, le frottement métallique, les vibrations des roues et les éclaboussures. 7-10 s : un bref arc électrique bleu crépite dans l'espace ; le robot verrouille le câble en place. Les lumières du train clignotent une fois, puis se rallument, projetant des reflets chauds sur les rails inondés. 10-12 s : la caméra s'élève et recule, le monorail réparé traverse la brume de pluie sur le viaduc, révélant la ville de montagne en terrasses ; la scène se termine sur la silhouette du robot à contre-jour devant les lumières rétablies, et un éclair au loin. Son : impacts de pluie proches, vibrations des rails mouillés, bourdonnement électrique sourd, claquement net du verrouillage du câble, une montée de puissance électrique maîtrisée, tonnerre lointain. Pas de dialogue, pas de texte à l'écran, pas de logo, pas de style anime, pas de géométrie de train déformée, pas de robot supplémentaire, pas de membre en trop, pas de coupe franche.
Ce prompt repose sur trois choses :
- « Point d'ancrage visuel strict » plus une liste explicite des sujets. Nommer le robot, la ville, la géométrie du monorail, le matériau des rails et la couleur des lumières avant que toute action ne commence force le modèle à verrouiller ces caractéristiques dès l'image zéro, au lieu de les laisser dériver une fois la caméra en mouvement.
- Des temps horodatés (0-3 s, 3-7 s, 7-10 s, 10-12 s). Chaque temps décrit un cadrage et une action physique — accélération, suivi, arc électrique et verrouillage, recul. Seedance 2.0 Ext suit des temps horodatés bien plus fiablement qu'une longue description d'action non segmentée.
- Une liste d'éléments négatifs ciblant les modes d'échec réels de ce modèle, plutôt que des généralités : la géométrie de train déformée et les membres en trop sont précisément les artefacts qui apparaissent quand des plans du type « un robot debout sur un véhicule en mouvement » ratent, donc les nommer directement les supprime.
Technique 2 : interpolation première/dernière image
Cet extrait raconte presque la même histoire, mais il verrouille aussi la composition finale — utile quand la dernière image doit correspondre à un contenu précis, par exemple pour enchaîner sur le plan suivant, ou pour une composition de sujet exacte.
Créez un plan cinématographique vertical continu de 12 secondes, en interpolant strictement entre la première image fournie et la dernière image fournie. La première image est l'état d'ouverture exact ; la seconde image est l'état final exact. Conservez tout du long le même monorail orange et blanc, le robot de maintenance orange d'origine, le câble de toit orange réparé, la ville de montagne sous la pluie, les matériaux de rails mouillés, la lumière ambrée et la brume bleue. 0-3 s : commencez sur la vue à hauteur des rails de la première image, accélérez vers l'avant le long des rails mouillés en direction du toit. 3-7 s : suivez le long du toit, le robot tient bon face au vent et tire le lourd câble orange vers le connecteur de toit endommagé ; montrez la tension naturelle du câble, le frottement métallique, la pluie et les éclaboussures. 7-9 s : bref arc électrique bleu, le câble se verrouille en place, les lumières du train clignotent puis se stabilisent. 9-12 s : la caméra se déplace en douceur derrière et au-dessus du train, jusqu'à atteindre exactement la composition de la dernière image fournie : l'arrière complet du train s'éloigne, les deux rails mouillés parallèles sont clairement visibles et continus depuis le premier plan sous le train, traversent le viaduc ferroviaire et convergent derrière le pont. Ne montrez jamais l'avant du train dans le dernier segment. Maintenez la géométrie ferroviaire physiquement cohérente, avec une continuité des rails clairement visible à chaque instant. Son : impacts de pluie, vibrations des rails mouillés, bourdonnement électrique sourd, claquement du verrouillage du câble, montée de puissance électrique maîtrisée, tonnerre lointain. Pas de dialogue, pas de texte, pas de logo, pas d'anime, pas de pont routier, pas de quai sans rails, pas de rails manquants, pas de robot supplémentaire, pas de membre en trop, pas de coupe franche.
Par rapport à la technique 1, voici ce qui change :
- « En interpolant strictement entre la première image fournie et la dernière image fournie » est énoncé dès la première phrase. C'est l'instruction qui indique au modèle qu'il a un point d'arrivée fixe, et pas seulement un point de départ fixe — le reste du prompt décrit la trajectoire qui relie les deux.
- La fin est délibérément sur-spécifiée : « l'arrière complet du train s'éloigne », « deux rails mouillés parallèles clairement continus », « ne montrez jamais l'avant du train dans le dernier segment ». Quand vous épinglez une image de fin, c'est précisément dans les formulations vagues sur la composition finale que l'interpolation dérive — la solution est de décrire les 2-3 dernières secondes avec autant de détails géométriques que le temps d'ouverture.
- De nouveaux éléments négatifs ciblant le plan final — « pas de pont routier, pas de quai sans rails, pas de rails manquants » — car le mouvement de caméra vers la vue arrière en trois-quarts est précisément l'endroit où ce modèle perd facilement la continuité des rails.
Quelle technique utiliser ?
Choisissez l'ancrage sur la première image quand la continuité avec une image existante importe plus qu'une fin exacte — des plans produit qui doivent « prendre vie » à partir d'une photo fixe, ou tout cas où vous voulez que le modèle improvise le mouvement de caméra et le timing.
Choisissez l'interpolation première/dernière image quand la composition finale est porteuse — cette image doit correspondre à un point de coupe, boucler sur l'image de départ d'une boucle, ou tomber sur un angle précis pour une vignette ou le plan suivant d'une séquence. Le prix à payer est moins de liberté d'improvisation, en échange d'un point d'arrivée garanti.
Reproduire les deux techniques avec /v1/tasks
Les deux techniques utilisent le même id de modèle seedance-2.0@ext — et non l'id nu seedance-2.0, qui est une autre route ne prenant pas en charge l'ancrage sur image. La seule différence dans le corps de la requête est la présence ou non de last_frame_url.
Ancrage sur la première image (uniquement first_frame_url) :
{
  "model": "seedance-2.0@ext",
  "input": {
    "prompt": "Utilisez l'image fournie comme première image exacte et point d'ancrage visuel strict… (prompt complet ci-dessus)",
    "first_frame_url": "https://your-storage.example.com/anchor-frame.jpg",
    "aspect_ratio": "9:16",
    "duration": 12,
    "resolution": "1080p",
    "generate_audio": true
  }
}
Interpolation première/dernière image (first_frame_url + last_frame_url) :
{
  "model": "seedance-2.0@ext",
  "input": {
    "prompt": "Créez un plan cinématographique vertical continu de 12 secondes, en interpolant strictement… (prompt complet ci-dessus)",
    "first_frame_url": "https://your-storage.example.com/first-frame.jpg",
    "last_frame_url": "https://your-storage.example.com/last-frame.jpg",
    "aspect_ratio": "9:16",
    "duration": 12,
    "resolution": "1080p",
    "generate_audio": true
  }
}
Envoyez l'un ou l'autre corps de requête en POST à /v1/tasks, puis interrogez GET /v1/tasks/{taskId} jusqu'à ce que le statut soit success, et téléchargez immédiatement output[0].url — ces liens expirent.
Le tarif de la route @ext dépend uniquement de la résolution et de la durée, confirmé avec le point de terminaison de tarification en temps réel :
| Résolution | Prix par seconde | Extrait de 12 s |
|---|---|---|
| 720p | 0,149 $ | 1,79 $ |
| 1080p | 0,373 $ | 4,48 $ |
| 4K | 0,467 $ | 5,60 $ |
Ancrer une image ou deux coûte le même prix — vous n'êtes pas facturé davantage pour last_frame_url.
Questions fréquentes
seedance-2.0@ext prend-il en charge l'image-vers-vidéo, ou seulement le texte ?
Les deux. first_frame_url seul permet une génération image-vers-vidéo avec mouvement de caméra libre ; ajoutez last_frame_url pour une interpolation première/dernière image entre deux images fixes.
Puis-je utiliser last_frame_url sans first_frame_url ?
Non — dès que last_frame_url est présent, l'API exige first_frame_url. Vous ne pouvez pas ancrer uniquement la fin.
Pourquoi utiliser seedance-2.0@ext plutôt que l'id de modèle de base seedance-2.0 ?
Seule la route @ext offre la prise en charge de l'ancrage sur image (first_frame_url/last_frame_url) et les entrées de génération référence-vers-vidéo, et dispose de son propre niveau tarifaire. La route de base est une autre gamme de produits plus restreinte.
Quelle résolution choisir pour un plan narratif comme celui-ci ? 1080p est la valeur par défaut pratique pour tout contenu destiné à être publié — 720p est nettement plus flou sur les détails fins comme les câbles et les textures de pluie, tandis que la 4K coûte environ trois fois le prix de la 720p, ce qui n'est pas rentable pour un plan narratif que les spectateurs regardent rarement en résolution native.
Essayez vous-même
Les deux extraits ci-dessus ont été générés via la page du modèle Seedance 2.0 Ext de hiapi, où vous pouvez consulter le schéma complet des paramètres et tester directement les prompts dans le playground. Si vous voulez d'autres points de départ copiables pour ce modèle, les recettes de prompts Seedance 2.0 Ext en rassemblent davantage, et cette analyse d'un plan-séquence POV présente une troisième technique de contrôle de caméra sur le même modèle.
Articles similaires
Voir tous les articles →-

Tutoriel
Comment appeler hailuo-2.3-fast/image-to-video via l'API HiAPI : curl et Python en pratique
La première requête exploitable du palier image-vers-vidéo rapide et économique — de l'ID du modèle au téléchargement du MP4
-

Tutoriel
Comment appeler hailuo-2.3/text-to-video via l'API HiAPI : curl, Python et exemples de requêtes exécutables
-

Tutoriel
Utiliser Kandinsky 6.0 Pro texte-vers-vidéo sur HiAPI : tutoriel curl et Python
Démonstration pratique axée sur la requête : construire l'appel du prompt au clip vidéo, soumettre la requête, interroger l'état d'achèvement et télécharger le résultat