
튜토리얼
Seedance 2.0 Ext 첫 프레임 영상 프롬프트: 앵커링과 보간
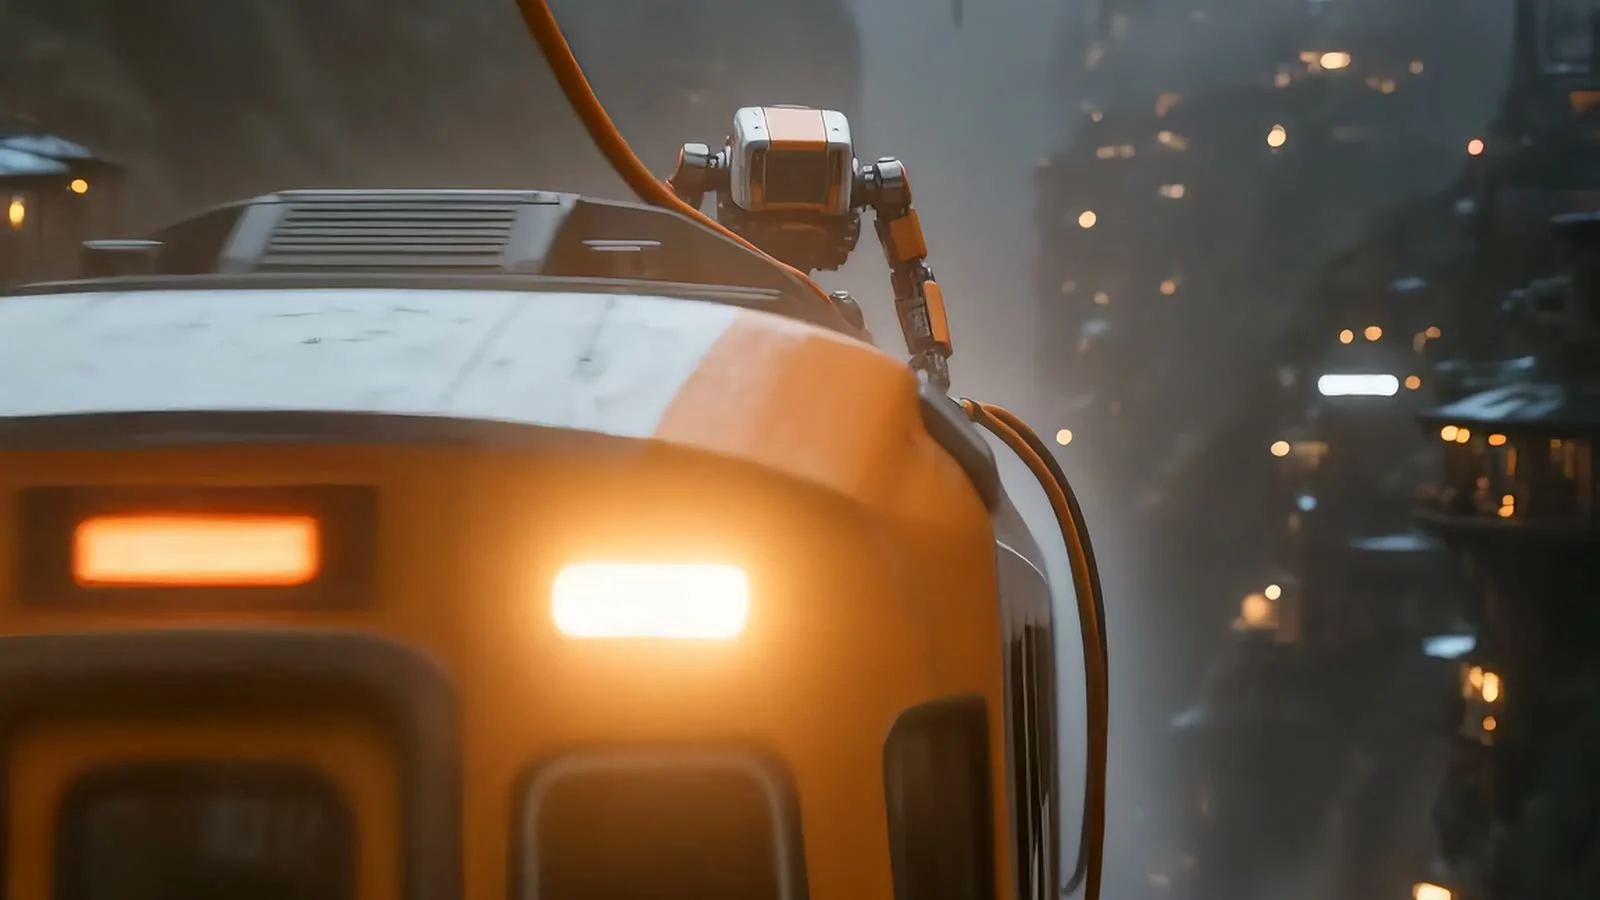
대부분의 사람이 연속 서사형 영상 클립을 위한 프롬프트를 작성할 때 마주치는 동일한 실패 패턴이 있습니다. 시작 프레임은 의도대로 나오지만 8초가 되면 모델이 이미 벗어나 있습니다. 로봇의 비율이 달라지고, 안개의 색이 바뀌고, 카메라 움직임이 이야기가 필요로 하는 위치에 도착하지 않습니다. Seedance 2.0 Ext는 서로 다른 두 가지 앵커링 전략으로 이 문제를 해결하며, 사용 사례에 맞지 않는 전략을 고르는 것은 깔끔한 12초 숏과 헛되이 버려지는 세 번의 재생성 사이의 차이입니다.
아래 두 기법은 모두 동일한 서사 세계에서 나옵니다. 비에 젖은 산성(山城), 주황색과 흰색이 교차하는 모노레일 열차, 그리고 손상된 지붕 커넥터를 수리 중인 소형 정비 로봇입니다. 그리고 완전히 동일한 모델 seedance-2.0@ext에서 실행됩니다. 달라지는 것은 어떤 프레임을 앵커링하는지뿐입니다.
같은 이야기, 두 가지 프롬프트 전략
첫 프레임 앵커링은 모델에게 고정된 시작점(참조 이미지 하나)을 주고 그 이후의 모든 것, 즉 카메라 움직임, 리듬, 그리고 카메라가 최종적으로 어디에 머무는지를 즉흥적으로 결정하게 합니다.첫·끝 프레임 보간은 고정된 두 지점, 시작점과 끝점을 주고 모델이 그 사이에 연속적인 경로를 채워 넣습니다. 아래 두 클립의 프롬프트, 사운드 디자인, 주체 연속성은 거의 동일합니다. 다른 것은 제어 메커니즘뿐입니다.
기법 1: 첫 프레임 하드 앵커링
이 클립은 시작 프레임만 앵커링한 뒤 카메라가 끊김 없이 하나의 트래킹 숏을 완성하도록 자유롭게 둡니다. 즉 선로 높이에서 시작해 지붕 높이로 이동하고 다시 당겨져 도시 전체를 드러냅니다.
제공된 이미지를 정확한 첫 프레임이자 강력한 시각적 앵커로 사용하세요. 동일한 기존의 주황색과 흰색 정비 로봇, 동일한 비 내리는 산성(山城), 동일한 모노레일 형상, 젖은 선로 재질, 호박색 열차 조명, 푸른 안개를 유지하세요. 12초 세로형 시네마틱 액션 단편, 컷 없는 하나의 끊김 없는 연속 트래킹 숏. 0-3초: 제공된 정확한 프레임에서 시작하며, 카메라는 빗물에 젖은 선로 위 몇 인치 높이에 있다가 앞쪽으로 그리고 약간 위쪽으로 가속하며 지붕을 향해 돌진합니다. 물웅덩이는 선로 진동으로 물결치고, 빗물은 자연스럽게 렌즈에 부딪힙니다. 3-7초: 움직이는 모노레일 지붕 옆을 따라가며 촬영하고, 소형 정비 로봇은 바람을 맞으며 버티고 서서 느슨해진 무거운 주황색 고압 케이블을 손상된 지붕 커넥터 쪽으로 당깁니다. 실제 케이블의 무게, 장력, 금속 마찰, 바퀴 진동, 물보라를 표현하세요. 7-10초: 짧은 푸른 아크가 틈 사이로 지직하며 스치고, 로봇이 케이블을 제자리에 고정합니다. 열차 조명이 한 번 깜빡였다가 다시 켜지며 물이 고인 선로 위에 따뜻한 반사를 드리웁니다. 10-12초: 카메라가 상승하며 당겨지고, 수리된 모노레일 열차가 빗안개를 뚫고 고가교를 지나며 겹겹이 쌓인 산성(山城)을 드러냅니다. 엔딩은 회복된 조명을 배경으로 한 로봇의 실루엣과 멀리 번쩍이는 번개입니다. 사운드: 가까운 빗방울 충돌음, 젖은 선로 진동음, 낮게 웅웅거리는 전류음, 선명한 케이블 고정 딸깍 소리, 한 번의 통제된 전력 급증음, 멀리서 들리는 천둥. 대사 없음, 화면 텍스트 없음, 로고 없음, 애니메이션 스타일 없음, 왜곡된 열차 형상 없음, 추가 로봇 없음, 여분의 사지 없음, 점프 컷 없음.
이 프롬프트는 세 가지로 지탱됩니다.
- “강력한 시각적 앵커”와 명시적인 주체 목록. 어떤 동작이 시작되기 전에 로봇, 도시, 모노레일 형상, 선로 재질, 조명 색을 지목함으로써 모델이 카메라가 움직이기 시작한 뒤 이 특징들이 흘러가도록 내버려 두지 않고 0번째 프레임부터 고정하도록 강제합니다.
- 타임스탬프가 붙은 비트(0-3초, 3-7초, 7-10초, 10-12초). 각 비트는 하나의 카메라 위치와 하나의 물리적 동작을 설명합니다. 가속, 따라가기, 아크와 고정, 당겨지기. Seedance 2.0 Ext는 시간이 표시된 비트를 따르는 것이, 구분되지 않은 한 덩어리의 동작 설명을 따르는 것보다 훨씬 안정적입니다.
- 이 모델의 실제 실패 패턴을 겨냥한 부정 목록으로, 두루뭉술한 표현이 아닙니다. 왜곡된 열차 형상과 여분의 사지는 “움직이는 차량 위에 선 로봇” 같은 숏이 어긋날 때 나타나는 특정 아티팩트이므로, 직접 지목하면 이를 억제할 수 있습니다.
기법 2: 첫·끝 프레임 보간
이 클립은 거의 같은 이야기를 들려주지만 엔딩 구도까지 고정합니다. 최종 프레임이 특정 내용과 일치해야 할 때, 예를 들어 다음 숏으로 전환하거나 정확한 주체 구도가 필요할 때 유용합니다.
제공된 첫 프레임과 제공된 끝 프레임 사이를 엄격하게 보간하는 연속적인 12초 세로형 시네마틱 숏을 만드세요. 첫 번째 이미지는 정확한 시작 상태이고, 두 번째 이미지는 정확한 최종 상태입니다. 전체 과정에서 동일한 주황색과 흰색 모노레일 열차, 기존의 주황색 정비 로봇, 수리된 주황색 지붕 케이블, 비 내리는 산성(山城), 젖은 선로 재질, 호박색 조명, 푸른 안개를 유지하세요. 0-3초: 첫 프레임의 선로 높이 시점에서 시작해 젖은 선로를 따라 앞쪽으로 가속하며 지붕을 향해 돌진합니다. 3-7초: 지붕 옆을 따라가며 촬영하고, 로봇은 바람을 맞으며 버티고 서서 무거운 주황색 케이블을 손상된 지붕 커넥터 쪽으로 당깁니다. 자연스러운 케이블 장력, 금속 마찰, 빗물, 물보라를 표현하세요. 7-9초: 짧은 푸른 아크, 케이블이 제자리에 고정되고, 열차 조명이 깜빡인 뒤 안정됩니다. 9-12초: 카메라가 열차 뒤쪽과 위쪽으로 부드럽게 이동하여 제공된 끝 프레임 구도를 정확히 달성합니다. 열차의 온전한 뒤쪽이 멀어져 가고, 두 개의 평행한 젖은 강철 레일이 전경의 열차 아래에서부터 또렷하고 연속적으로 이어져 철도 고가교를 지나 다리 뒤에서 수렴합니다. 마지막 구간에서 절대 열차 앞부분을 보여주지 마세요. 철도 형상은 물리적으로 일관되게 유지하고 매 순간 선로의 연속성이 또렷하게 보이도록 하세요. 사운드: 빗방울 충돌음, 젖은 선로 진동음, 낮게 웅웅거리는 전류음, 케이블 고정 딸깍 소리, 통제된 전력 급증음, 멀리서 들리는 천둥. 대사 없음, 텍스트 없음, 로고 없음, 애니메이션 없음, 도로교 없음, 선로 없는 승강장 없음, 누락된 선로 없음, 추가 로봇 없음, 여분의 사지 없음, 점프 컷 없음.
기법 1과 비교해 달라진 점은 다음과 같습니다.
- “제공된 첫 프레임과 제공된 끝 프레임 사이를 엄격하게 보간”이 첫 문장에서부터 명시됩니다. 이는 모델에게 고정된 시작점만이 아니라 고정된 종점도 있음을 알려주는 지시이며, 프롬프트의 나머지 부분은 두 지점을 잇는 경로를 설명합니다.
- 엔딩이 의도적으로 과잉 지정됩니다. “열차의 온전한 뒤쪽이 멀어져 가고”, “두 개의 평행한 젖은 강철 레일이 또렷하고 연속적”, “마지막 구간에서 절대 열차 앞부분을 보여주지 마세요”. 종료 프레임을 고정할 때 최종 구도에 대한 모호한 표현이 바로 보간이 흘러가는 지점입니다. 해결책은 마지막 2-3초를 오프닝 비트만큼이나 많은 기하학적 세부로 설명하는 것입니다.
- 엔딩 숏을 위한 새로운 부정어인 “도로교 없음, 선로 없는 승강장 없음, 누락된 선로 없음”이 추가되었습니다. 카메라가 뒤쪽 3/4 시점으로 이동하는 곳이 바로 이 모델이 선로 연속성을 잃기 쉬운 지점이기 때문입니다.
어떤 기법을 사용해야 할까요?
기존 이미지와의 연속성이 정확한 엔딩보다 더 중요할 때는 첫 프레임 앵커링을 선택하세요. 정지 사진에서 “살아 움직이게” 해야 하는 제품 숏이나, 모델이 카메라 워크와 타이밍을 즉흥적으로 결정하길 바라는 모든 장면이 여기에 해당합니다.
최종 구도가 결정적으로 중요할 때는 첫·끝 프레임 보간을 선택하세요. 그 프레임이 컷 지점과 일치해야 하거나, 루프의 시작 프레임으로 되돌아가야 하거나, 썸네일 또는 시퀀스의 다음 숏을 위해 특정 각도에 놓여야 할 때입니다. 대가는 즉흥적 자유가 줄어드는 것이고, 얻는 것은 보장된 착지점입니다.
/v1/tasks로 두 기법 재현하기
두 기법은 동일한 모델 id seedance-2.0@ext를 사용합니다. 이미지 앵커링을 지원하지 않는 다른 라우트인 맨 seedance-2.0 id가 아닙니다. 요청 본문의 유일한 차이는 last_frame_url을 제공하는지 여부입니다.
첫 프레임 앵커링 (first_frame_url만 사용):
{
  "model": "seedance-2.0@ext",
  "input": {
    "prompt": "제공된 이미지를 정확한 첫 프레임이자 강력한 시각적 앵커로 사용하세요……(위의 전체 프롬프트)",
    "first_frame_url": "https://your-storage.example.com/anchor-frame.jpg",
    "aspect_ratio": "9:16",
    "duration": 12,
    "resolution": "1080p",
    "generate_audio": true
  }
}
첫·끝 프레임 보간 (first_frame_url + last_frame_url):
{
  "model": "seedance-2.0@ext",
  "input": {
    "prompt": "제공된 첫 프레임과 끝 프레임 사이를 엄격하게 보간하는 연속적인 12초 세로형 시네마틱 숏을 만드세요……(위의 전체 프롬프트)",
    "first_frame_url": "https://your-storage.example.com/first-frame.jpg",
    "last_frame_url": "https://your-storage.example.com/last-frame.jpg",
    "aspect_ratio": "9:16",
    "duration": 12,
    "resolution": "1080p",
    "generate_audio": true
  }
}
어느 요청 본문이든 /v1/tasks에 POST한 뒤, 상태가 success가 될 때까지 GET /v1/tasks/{taskId}를 폴링하고 output[0].url을 즉시 다운로드하세요. 이 링크들은 만료됩니다.
@ext 라우트의 가격은 해상도와 길이로만 결정되며, 실시간 가격 엔드포인트로 확인한 내용입니다.
| 해상도 | 초당 가격 | 12초 클립 |
|---|---|---|
| 720p | $0.149 | $1.79 |
| 1080p | $0.373 | $4.48 |
| 4K | $0.467 | $5.60 |
프레임 하나를 앵커링하든 두 개를 앵커링하든 비용은 같습니다. last_frame_url 때문에 추가 요금이 부과되지 않습니다.
자주 묻는 질문
seedance-2.0@ext는 이미지-투-비디오를 지원하나요, 아니면 텍스트만 지원하나요?
둘 다 지원합니다. first_frame_url만 있으면 자유로운 카메라 움직임의 이미지-투-비디오가 가능하고, last_frame_url을 추가하면 두 개의 고정 이미지 사이에서 첫·끝 프레임 보간이 가능합니다.
first_frame_url 없이 last_frame_url을 사용할 수 있나요?
아니요. last_frame_url이 존재하는 한 API는 first_frame_url을 요구합니다. 엔딩만 앵커링할 수는 없습니다.
기본 seedance-2.0 모델 id 대신 seedance-2.0@ext를 사용하는 이유는 무엇인가요?
@ext 라우트에만 이미지 앵커링 지원(first_frame_url/last_frame_url)과 참조-투-비디오 입력이 있으며, 자체 가격 계층을 가집니다. 기본 라우트는 더 제한적인 별도의 제품 라인입니다.
이런 서사 숏에는 어떤 해상도를 선택해야 하나요? 1080p는 게시할 콘텐츠라면 실용적인 기본값입니다. 720p는 케이블과 빗물 텍스처 같은 미세한 디테일에서 눈에 띄게 흐릿하고, 4K는 720p의 약 세 배 비용이어서 시청자가 원본 해상도로 보는 일이 드문 서사 클립에는 합리적이지 않습니다.
직접 시도해 보기
위의 두 클립은 모두 hiapi의 Seedance 2.0 Ext 모델 페이지를 통해 생성되었으며, 그곳에서 전체 파라미터 스키마를 확인하고 플레이그라운드에서 바로 프롬프트를 테스트할 수 있습니다. 이 모델에 대한 복사 가능한 시작점이 더 필요하다면 Seedance 2.0 Ext 프롬프트 레시피에 더 많이 모아 두었고, 이 원샷 POV 통과 분석은 같은 모델에서 세 번째 카메라 움직임 제어 기법을 설명합니다.
관련 글
모든 아티클 보기 →-

튜토리얼
HiAPI API로 hailuo-2.3-fast/image-to-video 호출하는 방법: curl과 Python 실전
빠르고 저렴한 이미지-투-비디오 등급의 첫 실행 요청 — 모델 ID부터 MP4 다운로드까지
-

튜토리얼
HiAPI API로 hailuo-2.3/text-to-video를 호출하는 방법: curl, Python 및 실행 가능한 요청 예시
-

튜토리얼
HiAPI에서 Kandinsky 6.0 Pro 텍스트-투-비디오 사용하기: curl 및 Python 튜토리얼
요청 우선 실전 데모: 프롬프트에서 비디오 클립까지의 호출 구성, 요청 제출, 완료 상태 폴링 및 결과 다운로드